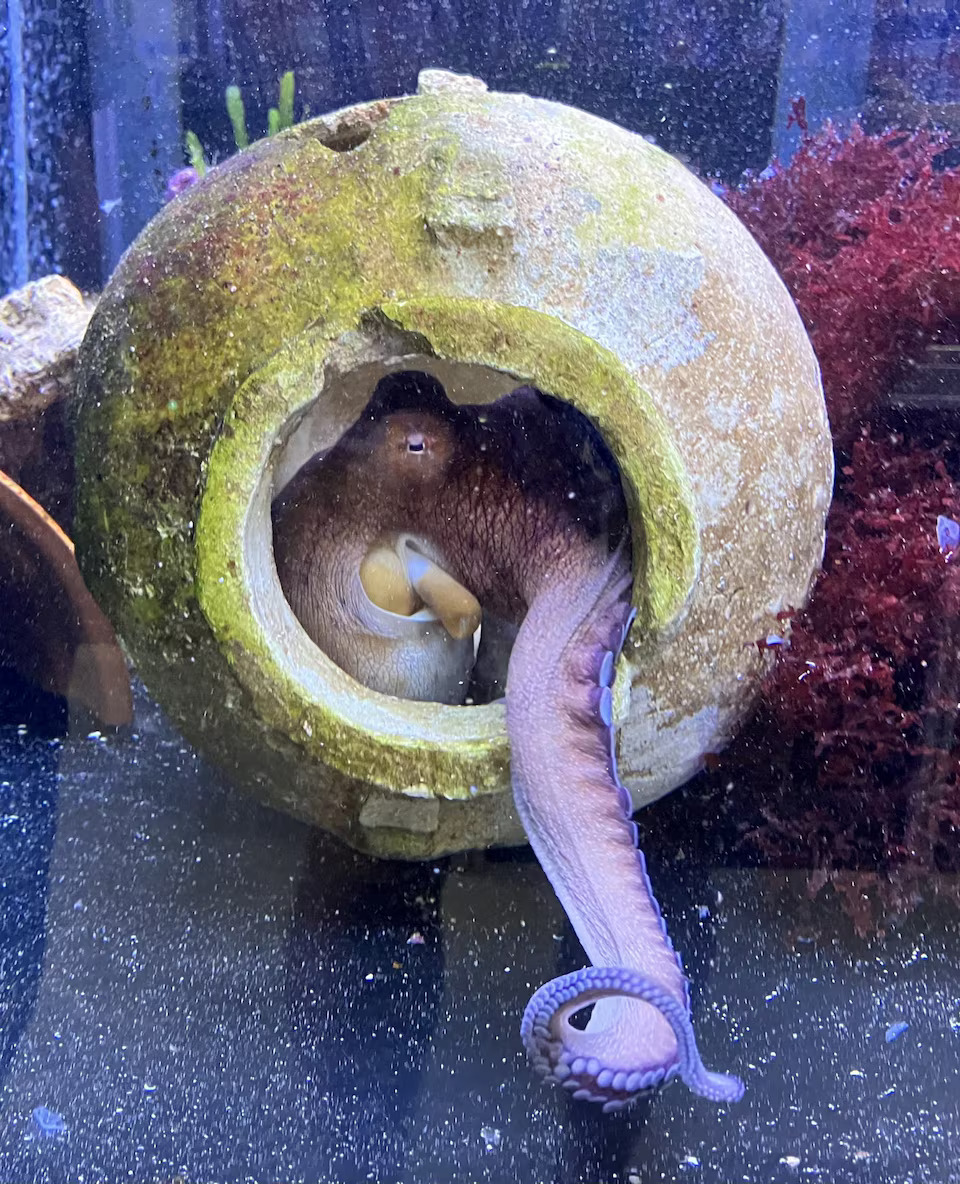
章鱼以滑过看似不可能的间隙而闻名。科学家们现在已经绘制出了它们是如何做到这一点的,发现这些海洋无脊椎动物将它们的八只手臂和软体组织成一个序列,当开口变紧时,序列就会发生变化——这一策略可以为设计进入密闭空间的机器人提供经验教训。
与人类和其他具有刚性骨骼的动物不同,章鱼拥有极其灵活的身体,围绕科学家所说的肌肉静水器构建,这是一种无需骨骼即可提供支撑和运动的肌肉系统。
它们的八只灵巧的手臂可以弯曲和伸长,而它们的中央外套可以改变形状。动物的循环系统也适合扭曲:主要血管具有肌肉泵系统,即使在身体的一部分收缩时也有助于保持局部血液流动。
“在自然界中,章鱼有能力在比其身体更小的空间中移动,这种能力被称为挤压行为,”新加坡国立大学软机器人实验室研究员、发表在《实验生物学杂志》上的研究报告的作者之一辛文慈说道。 “我们探索了这些动物如何执行这种行为是否存在可应用于未来机器人的一般模式。”
研究人员制作了三只亚成年章鱼挤过可调节开口的视频。他们发现了两种主要策略:当开口比动物眼睛之间的距离宽时,章鱼采用三步过程;当开口比动物眼睛之间的距离更窄时,章鱼采用四步过程。
“一开始,我们预计动物会使用相同的策略……当我们发现策略发生变化时,我们感到很惊讶,”辛说。
在三步操作中,章鱼首先用一只手臂探查开口,然后再移动几只手臂,然后用插入的手臂抵住隔板,将剩余的手臂、头部和外套拉过去。随着开口更紧,章鱼又向前迈了一步,将剩余的手臂拉了过去,然后将其头部和外套膜分别挤压了过去。
目前尚不清楚是什么决定了章鱼可以挤过的最窄间隙。这种动物的喙,其功能相当于它的下巴,也是它唯一的刚性身体部分,长期以来一直被认为是限制因素,但辛说,实验表明,它可能是靠近身体的手臂的大小。
“触觉”
对于章鱼来说,挤进狭小的空间可以提供一条逃生路线,并获得其他海洋生物无法轻易到达的猎物。
“我们的想法是,章鱼利用手臂上的触觉来调查开口,”那不勒斯费德里科二世大学的生物学家、该研究的合著者迈克尔库巴说。
不同种类的章鱼可能不会以相同的方式处理狭小的空间。库巴说,普通章鱼是沿海水域的多面性捕食者,特别是在岩石海岸周围,那里有很多洞需要挤过去。库巴补充说,生活在沙质海底的物种或那些身体形状和臂长截然不同的物种可能会使用不同的策略来谈判开口。
研究人员希望了解章鱼如何解决这个问题可以帮助工程师设计出更多功能的机器人来在类似的有限空间中导航。
辛说,设计用于穿过废墟的搜救机器人通常又长又细,因为它们需要较小的横截面来穿过狭窄的间隙。辛补充道,受章鱼启发的机器人可能可以携带更多设备,其灵活的手臂配备了不同的传感器、工具或通信设备。
辛说,建造一个机器人是一项工程挑战:它的手臂需要足够柔软,可以挤过狭窄的开口,但又需要足够坚固和灵巧,可以弯曲、扭转和伸展,同时拉着身体的其他部分通过。控制此类复杂运动所需的传统执行器通常会添加刚性组件,从而使机器人变得更僵硬。
对于库巴来说,这项研究还强调了关于动物本身还有多少东西有待了解。
“人类被章鱼所吸引,因为章鱼是海洋中的软智能,”库巴说。 “但我们对章鱼的日常生活知之甚少。”